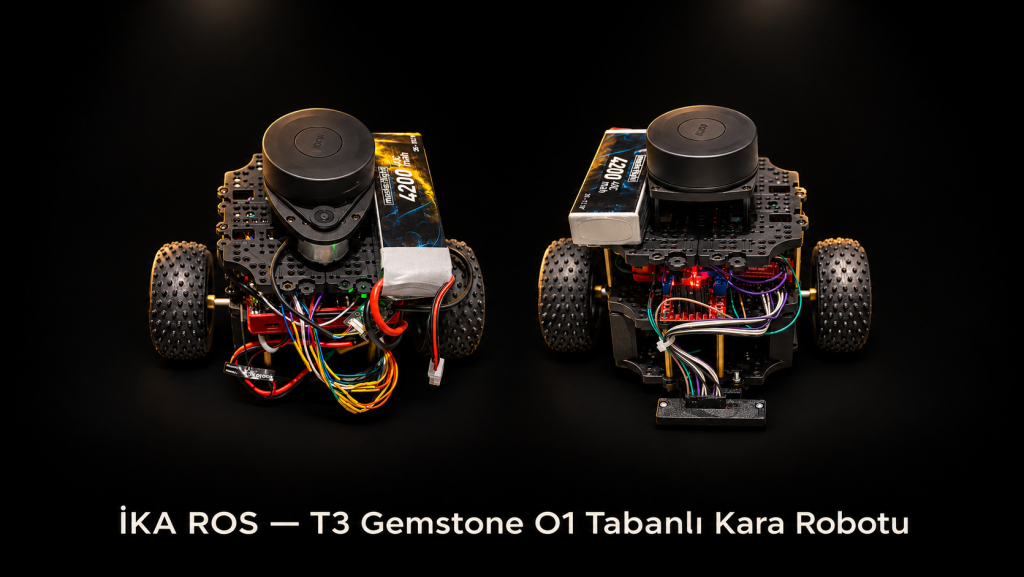
İKA ROS, motor kontrolünü, sensör okumalarını ve haritalamayı T3 Gemstone O1 üzerinde bir araya getirdiğimiz bir insansız kara aracı projesi. Ubuntu 24.04 ve ROS 2 Jazzy ile çalışan robot; tarayıcıdan kontrol edilebiliyor, zemindeki çizgiyi takip edebiliyor ve lidar verileriyle bulunduğu ortamın haritasını çıkarabiliyor.
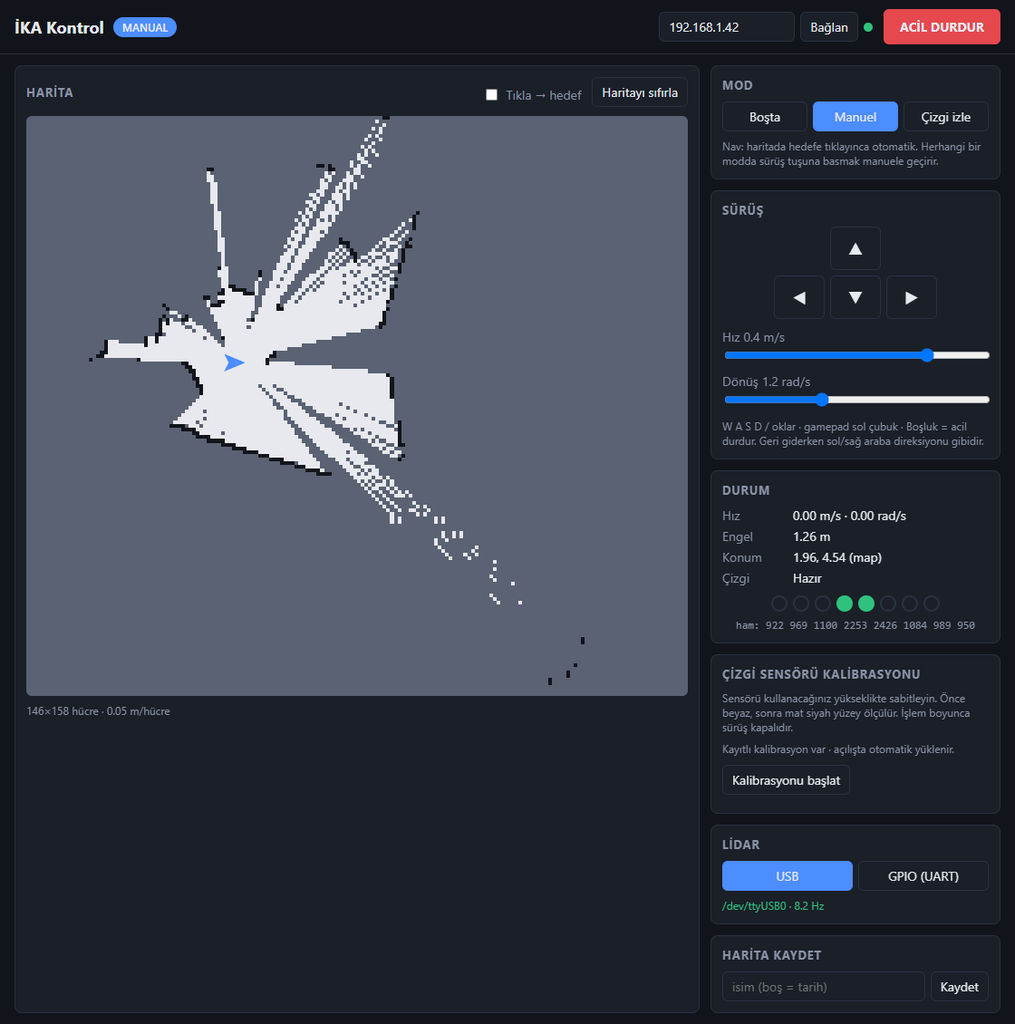
Projede sürüşü, sensör kalibrasyonunu ve haritalamayı aynı arayüzden yönetmeye odaklandık. Kontrol arayüzü doğrudan robot üzerinde çalışıyor.
Örneğin, robotu bir odada klavyeyle gezdirirken oluşan haritayı ve robotun konumunu ekranda izleyebilirsin. Bu haritayı kaydedip daha sonra konumlandırma modunda açabilir, Nav2 etkinleştirildiğinde harita üzerinde bir noktayı hedef olarak seçebilirsin.
İKA ROS ile neler yapabilirsin?
Robotu web adresi üzerinden sürebilirsiniz. Klavye, ekrandaki yön tuşları veya gamepad ile kontrol edebilir, ilerleme ve dönüş hızını ayarlabilirsiniz.
Çizgi sensörünü kalibre et ve çizgi izlemeyi başlat. Sekiz kanallı sensörün beyaz ve siyah zemin ölçümlerini arayüzden kaydet, ardından çizgi izleme moduna geç.
Sensör verilerini takip et. Robotun hızını, çizgi sensörü ölçümlerini ve lidar verilerini aynı ekrandan izle.
Harita oluştur ve hedef belirle. Lidar ile çıkarılan haritayı kaydet; kayıtlı harita ve Nav2 ile hedefe gitme özelliğini kullan.
Donanım ve yazılım nasıl bir araya geliyor?
Robot, sağ ve sol tekerleğin hızını ayrı ayrı kontrol eden diferansiyel sürüş yapısını kullanıyor. Donanım tarafındaki görev dağılımı şöyle:
| Bileşen | Görevi |
|---|---|
| T3 Gemstone O1 | ROS 2 paketlerini, kontrol yazılımını ve web arayüzünü çalıştırıyor. |
| L298N ve iki enkoderli Waveshare DCGM-3865 motor | Hareketi sağlıyor; enkoderler tekerlek hızının ölçülmesine imkân veriyor. |
| Deneyap Mini v2 ve sekiz kanallı çizgi sensörü | Analog sensör değerlerini okuyup UART üzerinden Gemstone’a iletiyor. |
| Kart üzerindeki ICM-20948 IMU | Robotun hareket ve dönüş ölçümlerini sağlıyor. |
| RPLIDAR A1 | Çevredeki mesafeleri tarayarak haritalama ve navigasyona veri sağlıyor. |
Motor kontrolünde enkoder geri beslemesi kullanılıyor. Tekerlek odometrisi ile IMU verileri, robotun hareketini kestirmek için EKF ile birleştiriliyor. Haritalamayı slam_toolbox, hedefe yönelik navigasyonu ise Nav2 üstleniyor. Çizgi izleme tarafında sensörün hesapladığı çizgi konumuna göre dönüşü ayarlayan bir PD kontrolcü çalışıyor.
Yazılımı donanım erişimi, motor kontrolü, çizgi izleme, navigasyon ve arayüz için ayrı ROS 2 paketleri halinde düzenledim. Projede doğrudan Ubuntu üzerinde kurulumun yanında Docker desteği de bulunuyor. Donanım olmadan arayüzü denemek için motor ve enkoderleri taklit eden bir mock çalışma seçeneği kullanılabiliyor.
Kaynak kodları, kurulum adımları, pin bağlantıları ve ilk çalıştırma kontrollerini incelemek isterseniz: GitHub deposu